月面采样过程中,铲斗切入月壤,周围颗粒塌落和堆积,都会在月表留下形态各异的扰动痕迹。这些痕迹既记录了采样工具的运动过程,也包含月壤局部力学响应的信息。随着月球探测向长期驻留和原位资源利用发展,如何将采样现场的影像记录转化为可量测、可分析的三维模型,并建立扰动形态与采样过程之间的联系,成为评估采样效果和研究月壤响应的重要问题。
我校土地科学技术学院康志忠教授团队长期围绕月表实景三维建模与原位探测开展研究。博士生叶晨鸣在康志忠教授指导下,与中国科学院空间应用工程与技术中心、北京空间飞行器总体设计部等单位合作,以嫦娥六号首次月背铲采作业为研究对象,首次融合机械臂近摄相机和采样监视相机影像,提出面向采样过程的实体化动态实景三维建模方法,以扰动区实体形态参数和铲斗运动轨迹约束离散元仿真过程和参数,取得以下研究进展:
(1)构建具有明确形成过程含义的单铲扰动区实体模型。研究团队通过多源影像联合重建、采样前后点云配准和高程差分,提取单次铲采造成的月表变化;进一步依据扰动形态及其形成机制,将扰动区划分为入铲面、铲挖轨迹面、侧向塌落区和前方堆积区四类实体,分别对应铲斗切入、底部切削、侧壁塌落与前方堆积过程(图1)。这一划分使模型中的不同区域能够与具体作业过程对应,并按实体提取几何参数。基于多源影像摄影测量三维重建与扰动实体模型参数反演,获取本次铲采的最大挖掘深度(28 mm)和入铲角(32.7°),为扰动形态的关键几何属性定量表达、不确定性评估及离散元仿真参数约束提供了几何依据。
(2)利用连续影像恢复铲斗三维轨迹,建立扰动形态与采样动作的匹配关系。针对挖掘阶段铲斗顶端被月壤遮挡的问题,研究团队跟踪铲臂可见特征点,结合已知铲斗几何关系推算铲尖位置,并在铲斗抬起后直接跟踪铲尖。在单次铲采运动近似共面的约束下,将连续二维轨迹投影至三维运动平面,恢复完整运动轨迹(图2)。该方法为采样后的静态地形补充了运动过程信息,也为后续仿真提供了运动边界条件。
(3)开展实测形态与离散元仿真的对比,检验建模结果的几何与过程一致性。以提取的实体几何参数和恢复的铲斗轨迹为约束,研究团队模拟了铲斗切入、月壤剪切及颗粒搬运与堆积过程(图3)。沿挖掘中心线比较实测与模拟剖面,主要切削段的逐点均方根误差为4.62毫米,全重叠区间为11.77毫米,较大偏差主要集中在前方堆积区(图4)。结果表明,仿真较好再现了主要坑底切削形态,同时反映出简化颗粒模型在描述局部堆积过程方面的不足,为进一步改进月壤仿真模型提供了依据。
本研究以嫦娥六号一次真实铲采事件为例,将实景三维重建、实体参数提取、运动轨迹恢复和仿真验证贯通,为采样扰动的数字化记录与回溯分析提供了模型基础。该工作实现了月壤挖掘事件的重建与物理解释,为未来行星表面铲挖作业提供了可计算与可靠仿真的依据。
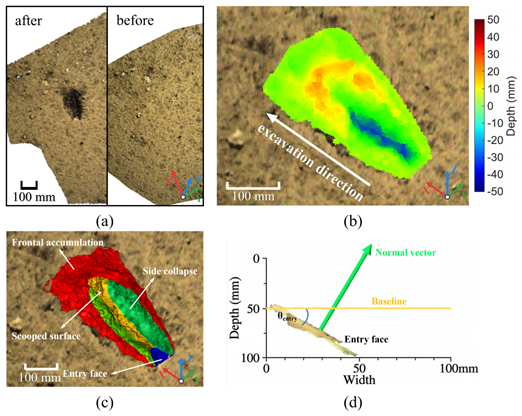
图1 嫦娥六号首次铲采扰动区的三维重建与实体划分。(a)采样前后三维模型;(b)高程变化及挖掘方向;(c)入铲面、铲挖轨迹面、侧方塌落区和前方堆积区;(d)入铲面及局部地面平面夹角
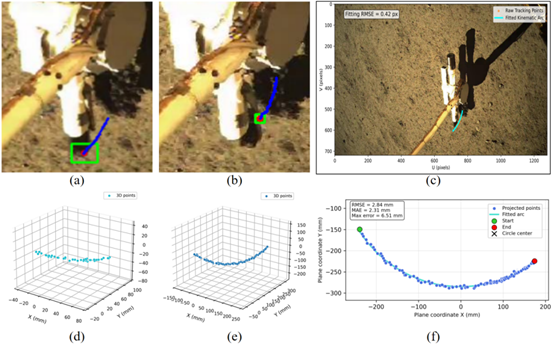
图2 铲斗运动轨迹恢复与拟合。(a、b)铲尖和铲臂特征点跟踪;(c)拟合轨迹在影像中的投影;(d、e)恢复的三维轨迹点;(f)原始跟踪结果与拟合轨迹对比
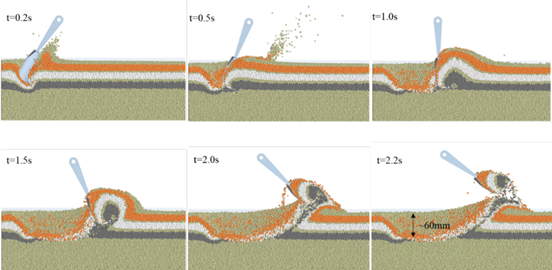
图3 单次铲采过程的离散元仿真。不同颜色标示颗粒的初始深度,展示铲斗运动引起的月壤剪切、搬运及堆积过程
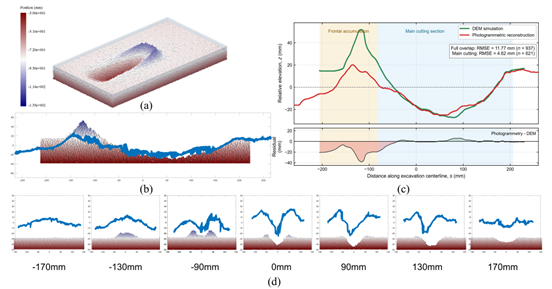
图4 实测重建与离散元仿真的形态及剖面对比。(a)模拟扰动区三维形态;(b)沿挖掘方向的纵剖面;(c)中心线高程与逐点残差,橙色和蓝色背景分别表示前方堆积区和主要切削段;(d)不同位置的横剖面
上述成果得到了国家自然科学基金项目(62495033、42371453)的资助。相关研究成果在线发表于遥感领域权威期刊《IEEE Transactions on Geoscience and Remote Sensing》(TGRS)上: Chenming Ye, Zihao Yuan, Zhizhong Kang*, Shengyi Jin, Teng Hu, Haifeng Zhao, Yan Li, Yuhang Wu, Jinhao Cai. Entity-Based Dynamic 3D Modeling of a Single-Scoop Regolith Excavation Process in the Chang’e-6 Mission. IEEE Transactions on Geoscience and Remote Sensing.(*为通讯作者)。叶晨鸣为论文第一作者,康志忠教授为通讯作者。
全文链接:https://ieeexplore.ieee.org/document/11686025
官方微信
北地信息服务
 首页